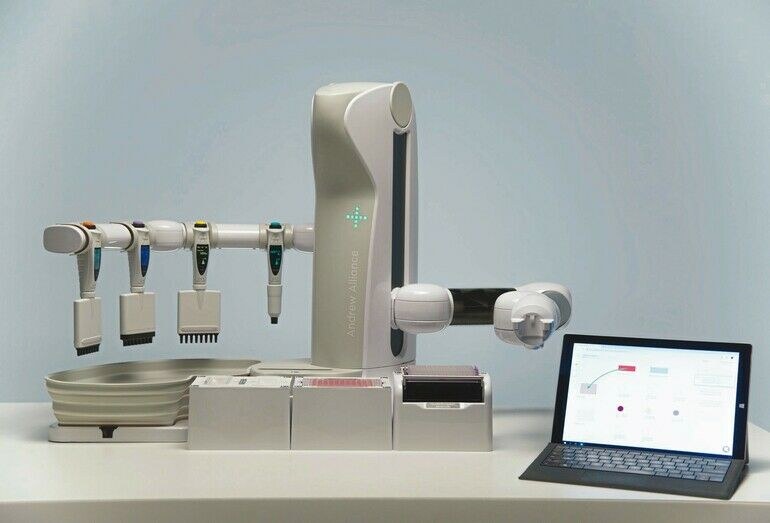
Die zunehmende Automatisierung in Laboren verlangt nach Lösungen, die bisher manuelle Prozesse schneller, effizienter und besser ausführen können. Andrew Alliance hat einen Roboter entwickelt, der verschiedene Werkzeuge auswählen und Arbeitsabläufe präzise durchführen kann. Verantwortlich für die Genauigkeit des Roboters sind die Flachmotoren von Maxon sowie integrierte Absolutgeber.
Der Markt für Laborautomation wächst und wächst. Unterstützende Tisch- und Laborroboter sind inzwischen weit verbreitet, doch anspruchsvollere Prozesse, die über das einfache Pipettieren hinausgehen, übernehmen sie bisher selten. Andrew Alliance, ein Unternehmen der Waters Corporation, hat sich dieser Herausforderung gestellt und den Andrew+ Liquid Handling Roboter entwickelt. Durch die Erweiterung des Zubehörs wurde das Gerät so konzipiert, dass es weit mehr kann als nur automatisiertes Pipettieren.
Kompakt und modular
Die kompakte Basiseinheit des Roboters ist mit nur knapp 16 kg und einer Tiefe von 60 cm ideal für den Einsatz auf herkömmlichen Labortischen und passt ebenso in die meisten Biosicherheitsschränke (BSC) oder Kühlschränke, um auch bei niedrigen Temperaturen zu arbeiten.
Die auf das Gerät abgestimmten Pipetten bieten eine hohe Pipettiergeschwindigkeit und einen dynamischen Volumenbereich von 0,2 µl bis zu 10 ml. Es kann mit zwei vollen Dominoreihen betrieben werden (für 7 Mikrotiterplatten, 56 Zentrifugenröhrchen oder 168 Mikroröhrchen).
Durch das integrierte Werkzeugregal kann der Laborroboter in verschiedenen Bereichen eingesetzt werden. Das modulare System passt sich mühelos an viele verschiedene Aufgaben und Anwendungen an, wie z. B. Proben- und Plasmavorbereitung, DNA-Extraktion, Konzentrationsnormalisierung und vieles mehr. Die elektronischen Ein- und Mehrkanalpipetten sind zuverlässig im Umgang mit Flüssigkeiten. Auch komplexe Schritte wie z. B. das Greifen von Kapillarsäulen kann Andrew+ ausführen.
Browserbasierte Software
Andrew+ ist zudem mit OneLab, einer browserbasierten Software von Andrew Alliance, verbunden. Sie ermöglicht es, Proben zurückzuverfolgen, Protokolle und Grafiken in kürzester Zeit zu entwerfen oder Experimente aus der Ferne zu überwachen. Das einst mühsame, manuelle Pipettierverfahren wird so zu einem präzisen, voll automatisierten Workflow.
Drei-Gelenk-Roboter-Antrieb
Für den Antrieb des Roboterarms wählte Andrew Alliance drei von Maxon entwickelte und hergestellte EC45-Flachmotoren – je einen für den Schulter-, den Ellbogen- und den Handgelenkantrieb. Antoine Jordan, Global Operations Director bei Andrew Alliance, erklärt: „Die Kompaktheit und die geringe Größe der Motoren waren sehr wichtig für uns, um den Roboter klein und leicht zu halten.“