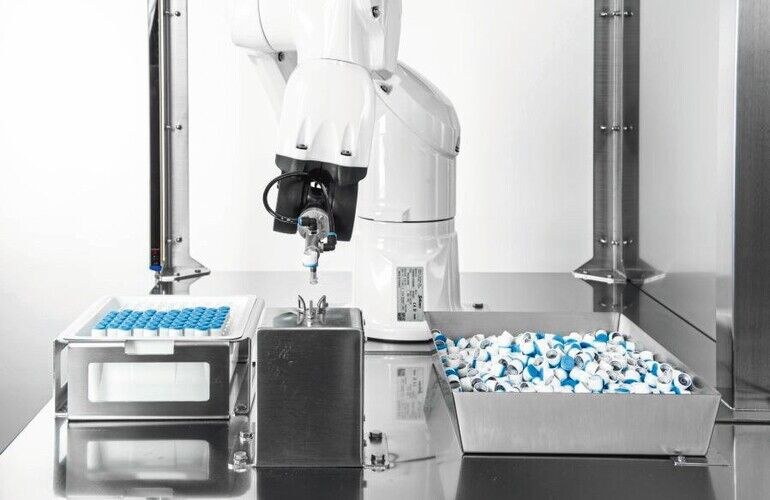
Der Roboterarm bewegt das Greifwerkzeug über den gesamten Arbeitsbereich. Algorithmen berechnen Trajektorien, die es dem Greifwerkzeug ermöglichen, das Objekt zu fassen und es anschließend zum Ziel zu transportieren. Die Technologie ermöglicht es dem System, zuverlässige Trajektorien selbst zu generieren und jede Kollision mit der Umgebung zu vermeiden.
Halle 3C, Stand 550
Steriline, Como, Italien