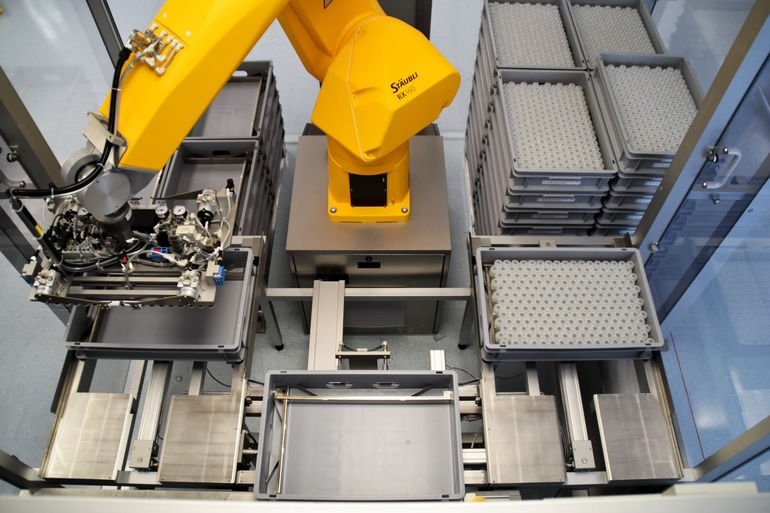
Mit dem Collector hat Dessl Maschinenbau ein vollautomatisches Handlingsystem zur Pufferung von Vials entwickelt. Im 24/7-Betrieb setzt das System pro Minute rund 320 Infusionsflaschen in spezielle Euronorm-Behälter, die zuvor entpalettiert und abschließend palettiert wurden – und das innerhalb der Maschine auf einer Standfläche von nur 9 m2. Als zentrales Element der Anlage arbeitet ein reinraumtauglicher Sechsachs-Knickarmroboter RX-160L von Stäubli in Langarmversion.
Für das Verpacken von Infusionsflaschen genügen eine geringere Reinraumklasse und längere Reinigungsintervalle als für deren Produktion. Deshalb wollte ein Pharmaunternehmen diese Prozesse trennen, auch um die Verpackung der Vials an nur einer Stelle zu konzentrieren und so die Wirtschaftlichkeit zu erhöhen. Für die Konstruktion und den Bau einer Verpackungs- und einer im Wesentlichen gleichartigen Entpackungsanlage wendete sich das Pharmaunternehmen an die Dessl Maschinenbau GmbH in Schwaz (Tirol), die u. a. auf die Entwicklung von Sondermaschinen für die Pharmaindustrie spezialisiert ist.
Die Anlage sollte in der Lage sein, im vollautomatischen Betrieb, von Reinigungspausen abgesehen rund um die Uhr, pro Minute durchschnittlich 320 Flaschen in Euronorm-Transportbehälter zu verpacken. Das beinhaltet auch das Entpalettieren der leeren und das Palettieren der vollen Behälter. Die Infusionsflaschen können hierbei unterschiedliche Höhen und Durchmesser aufweisen, sodass zur besseren Raumausnutzung in den nachfolgenden Prozessen Behälter mit verschiedenen Höhen verwendet werden müssen. Zudem war die Standfläche der Anlage einschließlich der Palettenstellplätze mit 3 x 3 m eng begrenzt.
Innovative Robotiklösung
„Die Herausforderung war, eine Anlage zu konzipieren, die das gesamte Handling der Vials und Behälter in einer kompakten Zelle zusammenfasst“, beschreibt Daniel Angerer, Entwicklungsleiter und stellvertretender Geschäftsführer von Dessl Maschinenbau, die Aufgabe. Für ihn kam für die Anlage, die unter dem Namen Dessl Collector auch anderen Kunden angeboten wird, nur eine Lösung mit einem Sechsachs-Knickarmroboter als zentralem Element des vollautomatischen Handlingsystems infrage. „Bei jeder anderen Lösung würde es einiges an Zeit kosten, die Trajektorien in den Griff zu bekommen“, erklärt er. „Im Gegensatz dazu ist die Positionierung des Werkzeugmittelpunktes TCP beim Roboter eine Routineaufgabe und die sechs Achsen ermöglichen den einfachen Ausgleich von Lageungenauigkeiten.“
Nachdem die Behälter auf einer Palette in die Anlage kommen, werden sie vermessen, von der Palette genommen, positioniert, mit den Flaschen befüllt und zum Weitertransport auf einer weiteren Palette abgelegt. Ursprünglich bestand die Absicht, genormte Kleinladungsträger (KLT) als Transportbehälter für die Infusionsflaschen zu verwenden. Um Glasbruch zuverlässig zu vermeiden, konstruierten die Dessl-Techniker Container mit einer patentierten federnden Mechanik zur Fixierung unterschiedlicher Vials. Dies erlaubt das Lagern mehrerer Größen in ein und demselben Behälter.